 N環球

NXP پلت فرم رباتیک مدولار را با پهپادهایی که 30 دقیقه خارج از جعبه پرواز می کنند راه اندازی می کند
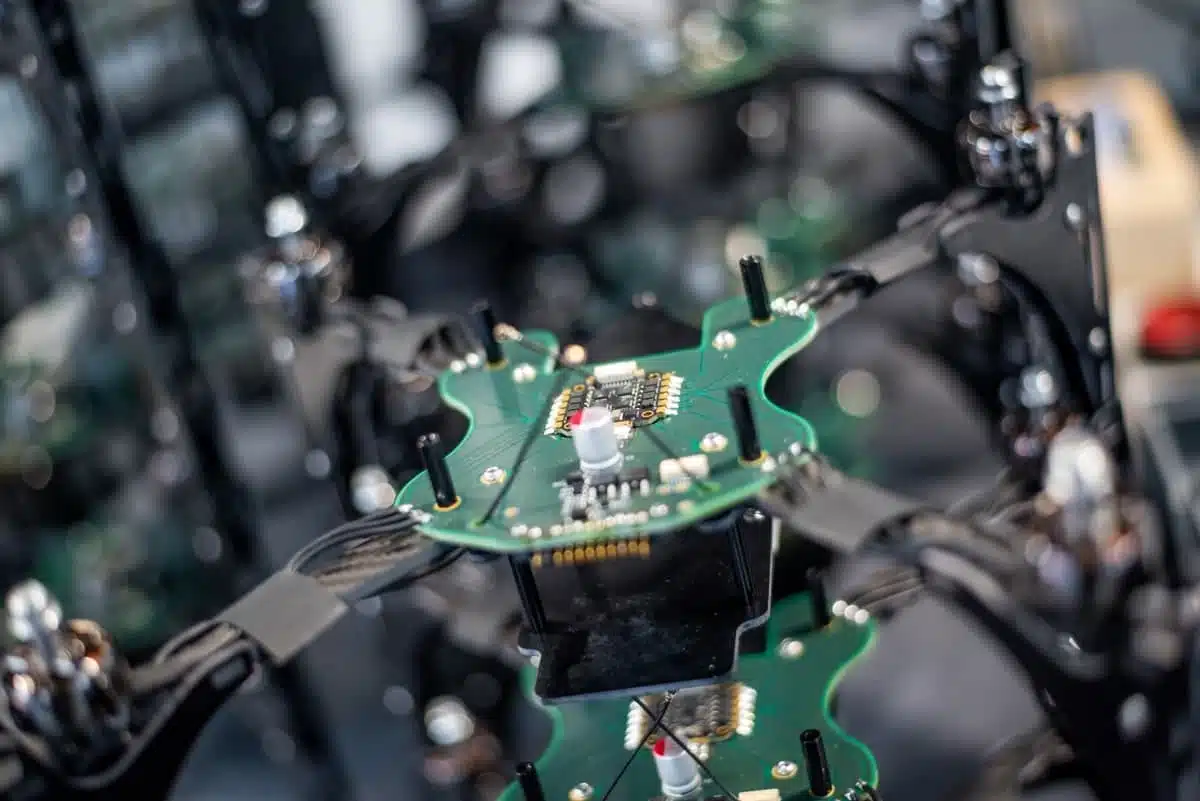
تراشهساز هلندی NXP Semiconductors در 9 نوامبر یک پلتفرم توسعه رباتیک مدولار را راهاندازی کرد که پردازندهها، نرمافزارهای منبع باز و طرحهای مرجع را در کنار هم قرار میدهد و ادعا میکند که میتواند توسعه هواپیماهای بدون سرنشین را از ماهها به روزها کاهش دهد. ساخته شده بر روی "معماری محور عصبی" که حسگر، کنترل در زمان واقعی و محاسبات هوش مصنوعی را به هم مرتبط می کند، اولین طرح های مرجع پهپاد اکنون در دسترس هستند، اگرچه سخت افزار هنوز در مرحله پیش تولید است.
تراشهساز هلندی NXP Semiconductors در 9 نوامبر 2026 یک پلتفرم رباتیک مدولار را با هدف سیستمهای هوش مصنوعی فیزیکی معرفی کرد. این شرکت گفت که این پلتفرم پردازندهها، نرمافزارهای منبع باز و طرحهای مرجع را در کنار هم قرار میدهد تا توسعهدهندگان بتوانند عملکرد اولیه پهپاد را در عرض 30 دقیقه از جعبه دریافت کنند و یکپارچگی و اعتبارسنجی زیرسیستم را کاهش دهند که اغلب ماهها تا چند روز یا چند هفته طول میکشد.
«معماری محور عصبی» حسگر، کنترل و محاسبات هوش مصنوعی را پیوند می دهد
این پلتفرم بر اساس معماری محور عصبی NXP ساخته شده است، پایه ای توزیع شده برای اتصال ایمن سنجش، کنترل زمان واقعی، پردازش هوش مصنوعی و ارتباطات. Robotics SDK نرم افزارهای منبع باز از جمله ROS 2 Jazzy، خلبان خودکار PX4، Zephyr RTOS و NuttX را با جعبه ابزار eIQ و Ara SDK برای کار با هوش مصنوعی ادغام می کند. پشتیبانی از اتصال شامل Zenoh، MAVLink، DSShot و اترنت خودرو 100BASE-T1 است.
چهار طرح مرجع پهپاد، از کنترل پرواز تا موتور
اولین طرحهای مرجع پهپاد کار را به وضوح تقسیم میکند: NavQ95 (پردازنده برنامههای کاربردی i.MX 95) محاسبه مستقل و کنترل پرواز را انجام میدهد. واحد مدیریت پرواز Tropic (میکروکنترلر متقاطع i.MX RT1064) مدیریت پرواز را انجام می دهد. گره حسگر 100Base-T1 (ریزکنترلر MCX N947) شبکه حسگر هوشمند را مدیریت می کند. و یک کنترل کننده سرعت الکترونیکی سازگار با AM32 (میکروکنترلر MCX A13) کنترل موتور را کنترل می کند. NXP میگوید این طرحها برای قابلیت همکاری در سراسر سیستم کامل پهپاد تایید شدهاند، و به توسعهدهندگان اجازه میدهند از یک عملکرد واحد شروع کنند و به یک سیستم پروازی کاملاً مستقل ارتقا دهند.
اول ایمنی، اما سخت افزار هنوز در مرحله پیش تولید است
جروم لگروس، معاون رباتیک NXP و مدیر کل، گفت: ایمنی، کنترل در زمان واقعی و قابلیت اطمینان کامل چرخه عمر، پایه و اساس سیستمهای هوش مصنوعی قابل اعتماد فیزیکی هستند که در اطراف افراد کار میکنند، در حالی که مدیر عامل Orqa و یکی از بنیانگذاران Srdjan Kovačević بر نیاز به ارتباط کارآمد بین عناصر محاسباتی، رفتار قابل پیشبینی و تأخیر بسیار کم تأکید کردند. پلتفرم، طرحهای مرجع پهپاد و SDK در حال حاضر فهرست شدهاند، اما پلتفرم مدولار پهپاد و چهار برد مرتبط با آن همچنان دارای برچسبهای پیش تولید هستند و ممکن است مشخصات آنها تغییر کند. NXP گفت که طرح های مرجع برای ربات های خدماتی، ربات های متحرک مستقل و سایر سیستم های مستقل در نیمه دوم سال 2027 دنبال خواهند شد.
💬 Comments
No comments yet. Be the first!