 N環球

Inilabas ng NVIDIA ang GR00T 2, isang modelo ng pundasyon ng robot na natututo ng mga kasanayan sa kasanayan sa pamamagitan ng panonood ng video ng tao
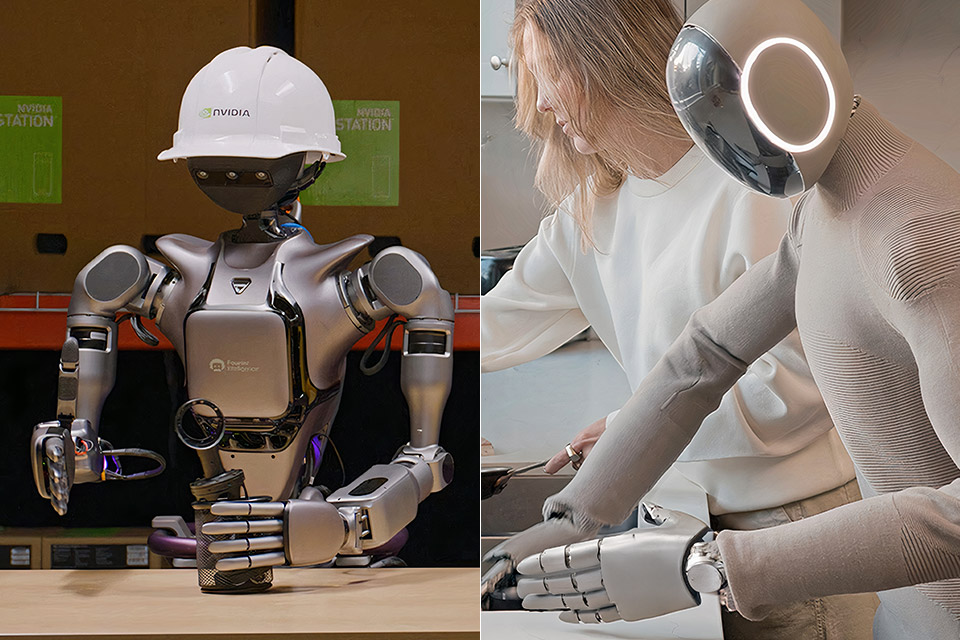
Inilabas ng NVIDIA ang GR00T 2 noong 9 Nobyembre sa Conference on Robot Learning sa Austin, Texas, isang modelo ng pundasyon ng robot na natututo ng mahusay na pagmamanipula sa kalakhan mula sa first-person na video ng tao at naglilipat ng mga kasanayan sa mga katawan ng robot; sa kabuuan ng 50 pagsubok na gawain, ang average na tagumpay ay umabot sa 95% pagkatapos ng limang demonstrasyon — isang figure mula sa sariling pagsusuri ng NVIDIA, sa mga gawaing pinili para matuto.
Inihayag ng NVIDIA ang susunod na henerasyong modelo ng robot foundation nito, ang GR00T 2, noong 9 Nobyembre sa Conference on Robot Learning (CoRL) sa Austin, Texas, na binuo sa isang simpleng ideya: mga robot na natututo sa pamamagitan ng panonood ng mga tao. Kinukuha ng modelo ang first-person human video bilang pangunahing materyal sa pagsasanay nito, natututo ng mahusay na pagmamanipula, at inililipat ang kasanayan sa mga robot na may iba't ibang hugis. Ipinakilala din ng NVIDIA ang GR00T 2 Turbo, isang streamlined na variant, at Isaac Lab 3.0, ang robot training framework nito.
Hulaan ang eksena at ang aksyon nang magkasama
Ang GR00T 2 ay tinatawag ng NVIDIA na "modelo ng pagkilos sa mundo", na binuo sa pamilya ng mga modelo ng mundo ng Cosmos nito. Ang nag-iisang 2-bilyong-parameter na diffusion transformer ay magkasamang hinuhulaan kung paano magbabago ang isang eksena at kung aling mga aksyon ang dapat gawin ng robot, mula sa kamakailang video, isang pagtuturo sa gawain at ang kasalukuyang estado ng robot. Sinasabi ng NVIDIA na ang disenyo ay nagbibigay-daan sa modelo na maunawaan ang physics ng isang gawain bago magpasya kung paano kumilos, sa halip na gayahin lamang ang mga motion trajectory.
Sinanay sa 400,000 oras ng video ng tao; 95% na tagumpay pagkatapos ng limang demonstrasyon
Kasama sa pinaghalong pagsasanay na isiniwalat ng NVIDIA ang 402,730 oras ng first-person human video, 10,184 oras ng handheld-gripper demonstrations at 23,500 oras ng robot teleoperation; Ang 100,000 oras ng video ng tao ay hayagang inilabas bilang ang dataset ng Human-1M-100K sa ilalim ng lisensya ng Creative Commons CC BY 4.0. Ang "X-Adapt" cross-embodiment transfer ng NVIDIA ay naglilipat ng mga kasanayang natutunan sa isang robot o mula sa isang tao patungo sa ibang robot, kabilang ang mga gripper arm, dexterous na kamay at ang Unitree G1 humanoid.
Sa 50 dexterous manipulation tasks (Dexter-50, sa isang bimanual robot na may dalawang 22-degree-of-freedom Sharpa hands), ang GR00T 2 ay nag-average ng 40% na tagumpay na walang mga demonstrasyon sa target na robot — nakumpleto ang 40 sa 50 na mga gawain nang hindi bababa sa isang beses — tumataas sa 71% na may isang demonstration-95% na may isang demonstration at isang demonstrasyon bawat minuto. fine-tune sa isang RTX 5090 graphics card.
Ang 95% na bilang ay nangangailangan ng diskwento; dumating ang code ng modelo sa Disyembre
Ang 95% ay hindi isang field-reliability figure: Ang puting papel ng NVIDIA ay nagbubunyag na ang 50 mga gawain sa pagsubok ay pinili sa mga natutunan ng modelo na may limang demonstrasyon (hindi bababa sa 80% na tagumpay), kaya ang numero ay may kondisyon sa pagpili; lahat ng mga resulta ay sariling pagsusuri ng NVIDIA, na walang nai-publish na independiyenteng pagtitiklop. Ang mga partner na pinangalanan ng NVIDIA — Foxconn, Siemens at Nexuni — ay nasa yugto ng pagsubok o pagsusuri.
Ang "bukas" na label ay bahagyang din: ang 100,000-oras na dataset ay tunay na bukas, ngunit ang code ng modelo ay hindi dapat bayaran hanggang Disyembre, at ang NVIDIA ay nag-anunsyo ng walang petsa ng paglabas o lisensya para sa mga timbang ng modelo; Ang Isaac Lab 3.0 ay karaniwang magagamit. Mga Pinagmulan: NVIDIA blog, NVIDIA research page, The Robot Report, 9 Nobyembre 2026; The Neuron, alfw.ai, 10 Nobyembre 2026.
💬 Comments
No comments yet. Be the first!