 N環球

NVIDIA trình làng GR00T 2, mô hình nền tảng robot học các kỹ năng khéo léo bằng cách xem video của con người
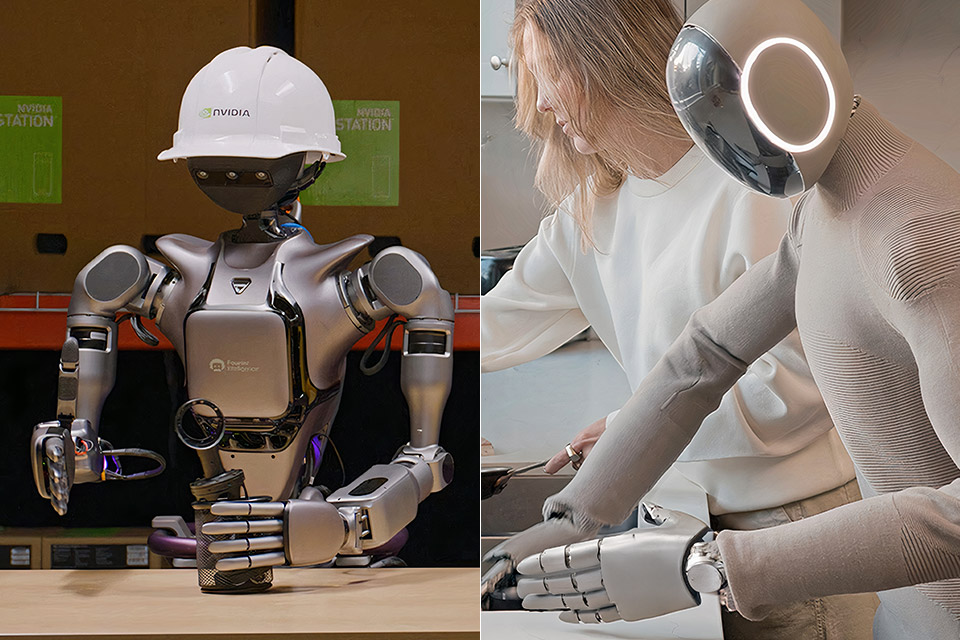
NVIDIA đã công bố GR00T 2 vào ngày 9 tháng 11 tại Hội nghị về Học tập Robot ở Austin, Texas, một mô hình nền tảng robot học các thao tác khéo léo phần lớn từ video góc nhìn thứ nhất của con người và chuyển giao các kỹ năng trên cơ thể robot; trên 50 nhiệm vụ thử nghiệm, tỷ lệ thành công trung bình đạt 95% sau năm lần minh họa — một con số từ đánh giá của chính NVIDIA về các nhiệm vụ được chọn theo khả năng học hỏi.
NVIDIA đã công bố mô hình nền tảng robot thế hệ tiếp theo, GR00T 2, vào ngày 9 tháng 11 tại Hội nghị về Học tập Robot (CoRL) ở Austin, Texas, được xây dựng dựa trên một ý tưởng đơn giản: robot học bằng cách quan sát con người. Mô hình này lấy video góc nhìn thứ nhất của con người làm tài liệu đào tạo chính, học các thao tác khéo léo và chuyển giao kỹ năng cho các robot có hình dạng khác nhau. NVIDIA cũng giới thiệu GR00T 2 Turbo, một biến thể được sắp xếp hợp lý và Isaac Lab 3.0, khung đào tạo robot của hãng.
Cùng nhau dự đoán cảnh và hành động
GR00T 2 được NVIDIA gọi là "mô hình hành động thế giới", được xây dựng trên dòng mô hình thế giới Cosmos của mình. Một biến áp khuếch tán gồm 2 tỷ tham số cùng dự đoán cảnh sẽ thay đổi như thế nào và rô-bốt sẽ thực hiện hành động nào, từ video gần đây, hướng dẫn nhiệm vụ và trạng thái hiện tại của rô-bốt. NVIDIA cho biết thiết kế này cho phép mô hình hiểu được tính chất vật lý của một nhiệm vụ trước khi quyết định cách hành động, thay vì chỉ bắt chước quỹ đạo chuyển động.
Được đào tạo trên 400.000 giờ video của con người; Thành công 95% sau 5 lần trình diễn
Kết hợp đào tạo được NVIDIA tiết lộ bao gồm 402.730 giờ video góc nhìn thứ nhất của con người, 10.184 giờ trình diễn máy cầm tay và 23.500 giờ vận hành từ xa bằng robot; 100.000 giờ video của con người đã được phát hành công khai dưới dạng bộ dữ liệu Human-1M-100K theo giấy phép Creative Commons CC BY 4.0. Chuyển giao đa phương án "X-Adapt" của NVIDIA di chuyển các kỹ năng đã học được trên một robot hoặc từ con người sang một robot khác, bao gồm cánh tay kẹp, bàn tay khéo léo và hình người Unitree G1.
Trên 50 nhiệm vụ thao tác khéo léo (Dexter-50, trên robot hai tay có hai tay Sharpa 22 bậc tự do), GR00T 2 đạt tỷ lệ thành công trung bình 40% mà không cần thực hiện thao tác nào trên robot mục tiêu — hoàn thành 40 trong số 50 nhiệm vụ ít nhất một lần — tăng lên 71% với một thao tác cho mỗi nhiệm vụ và 95% với năm thao tác cùng với 30 phút tinh chỉnh trên một card đồ họa RTX 5090.
Con số 95% cần giảm giá; mã mẫu sẽ đến vào tháng 12
95% không phải là con số về độ tin cậy tại hiện trường: Sách trắng của NVIDIA tiết lộ rằng 50 nhiệm vụ thử nghiệm đã được chọn trong số những nhiệm vụ mà mô hình học được với 5 lần minh họa (thành công ít nhất 80%), do đó, con số này mang một điều kiện lựa chọn; tất cả các kết quả đều là đánh giá riêng của NVIDIA, không có bản sao độc lập nào được công bố. Các đối tác được NVIDIA nêu tên – Foxconn, Siemens và Nexuni – đang ở giai đoạn thử nghiệm hoặc đánh giá.
Nhãn "mở" cũng chỉ là một phần: tập dữ liệu 100.000 giờ thực sự là mở, nhưng mã của mô hình phải đến tháng 12 mới đến hạn và NVIDIA đã công bố không có ngày phát hành hoặc giấy phép cho trọng lượng mô hình; Isaac Lab 3.0 thường có sẵn. Nguồn: Blog NVIDIA, trang nghiên cứu NVIDIA, The Robot Report, ngày 9 tháng 11 năm 2026; The Neuron, alfw.ai, ngày 10 tháng 11 năm 2026.
💬 Comments
No comments yet. Be the first!